城市交通管理中心依赖相机画面运转——直到光线变坏。夜间、雨天、雾天,以及高峰时段的低角度阳光,可见光相机恰好在道路最危险的时候退化:抛锚车辆变成一团黑影,穿深色衣服的行人消失不见,中午还好用的自动事件检测到了黄昏就开始漏报。
本案例看某智慧城市试点如何用带边缘 AI 的双光谱热成像-可见光感知补上这个缺口,以及全天候检测给指挥中心带来了什么变化。
项目背景
2024 年,华中某省会城市的交通管理部门在一条 14 公里主干道上运行智慧城市试点:双向六车道、九个主要路口、一条 BRT 线路,通勤高峰小汽车、公交车、电动自行车与行人混行。这条走廊早已密布一百多路可见光相机,画面汇入指挥中心,由自动事件检测标记违停车辆、逆行和闯入车道的行人。系统盲区在内部有明确记录:入夜后检出率明显下滑,大雨和冬雾造成长时间不可用画面,车灯与阴影带来的夜间误报大量消耗值班员注意力。当年两起严重夜间事件——雾中一辆抛锚车被追尾、一处无照明路段行人被撞——都是过路司机电话报案后才被发现。该部门批准了双光谱升级:在走廊风险最高的点位部署带机载 AI 分析的热成像-可见光双光谱单元。
传统方式的痛点
- 可见光相机是"好天气传感器"。 夜晚、雾、雨、车灯眩光,攻击的都是检测算法依赖的那唯一通道;覆盖率统计在纸面上很漂亮,在事故记录里很难看。
- 风险恰恰集中在相机最弱的时段。 黎明、黄昏和夜间承担了不成比例的严重事故——而这正是纯可见光检测最不可靠的时段。
- 夜间误报训练值班员无视告警。 车灯眩斑、移动阴影、蒸汽制造的虚假夜间事件太多,真实告警要与噪声争夺注意力。
- 靠加路灯解决不了问题。 把整条走廊照明升级到相机可用水平意味着改造九个路口、数年预算——而且在雾天照样失效。
红外成像解决方案
试点在九个路口和事故记录圈定的六个路段风险点安装了双光谱交通监测单元。每个单元在单芯片上集成高分辨率长波红外通道与可见光通道,AI 分析在边缘侧运行:热成像通道按热特征检测道路使用者——车辆、行人、电动自行车——可见光通道为值班员提供颜色与上下文。
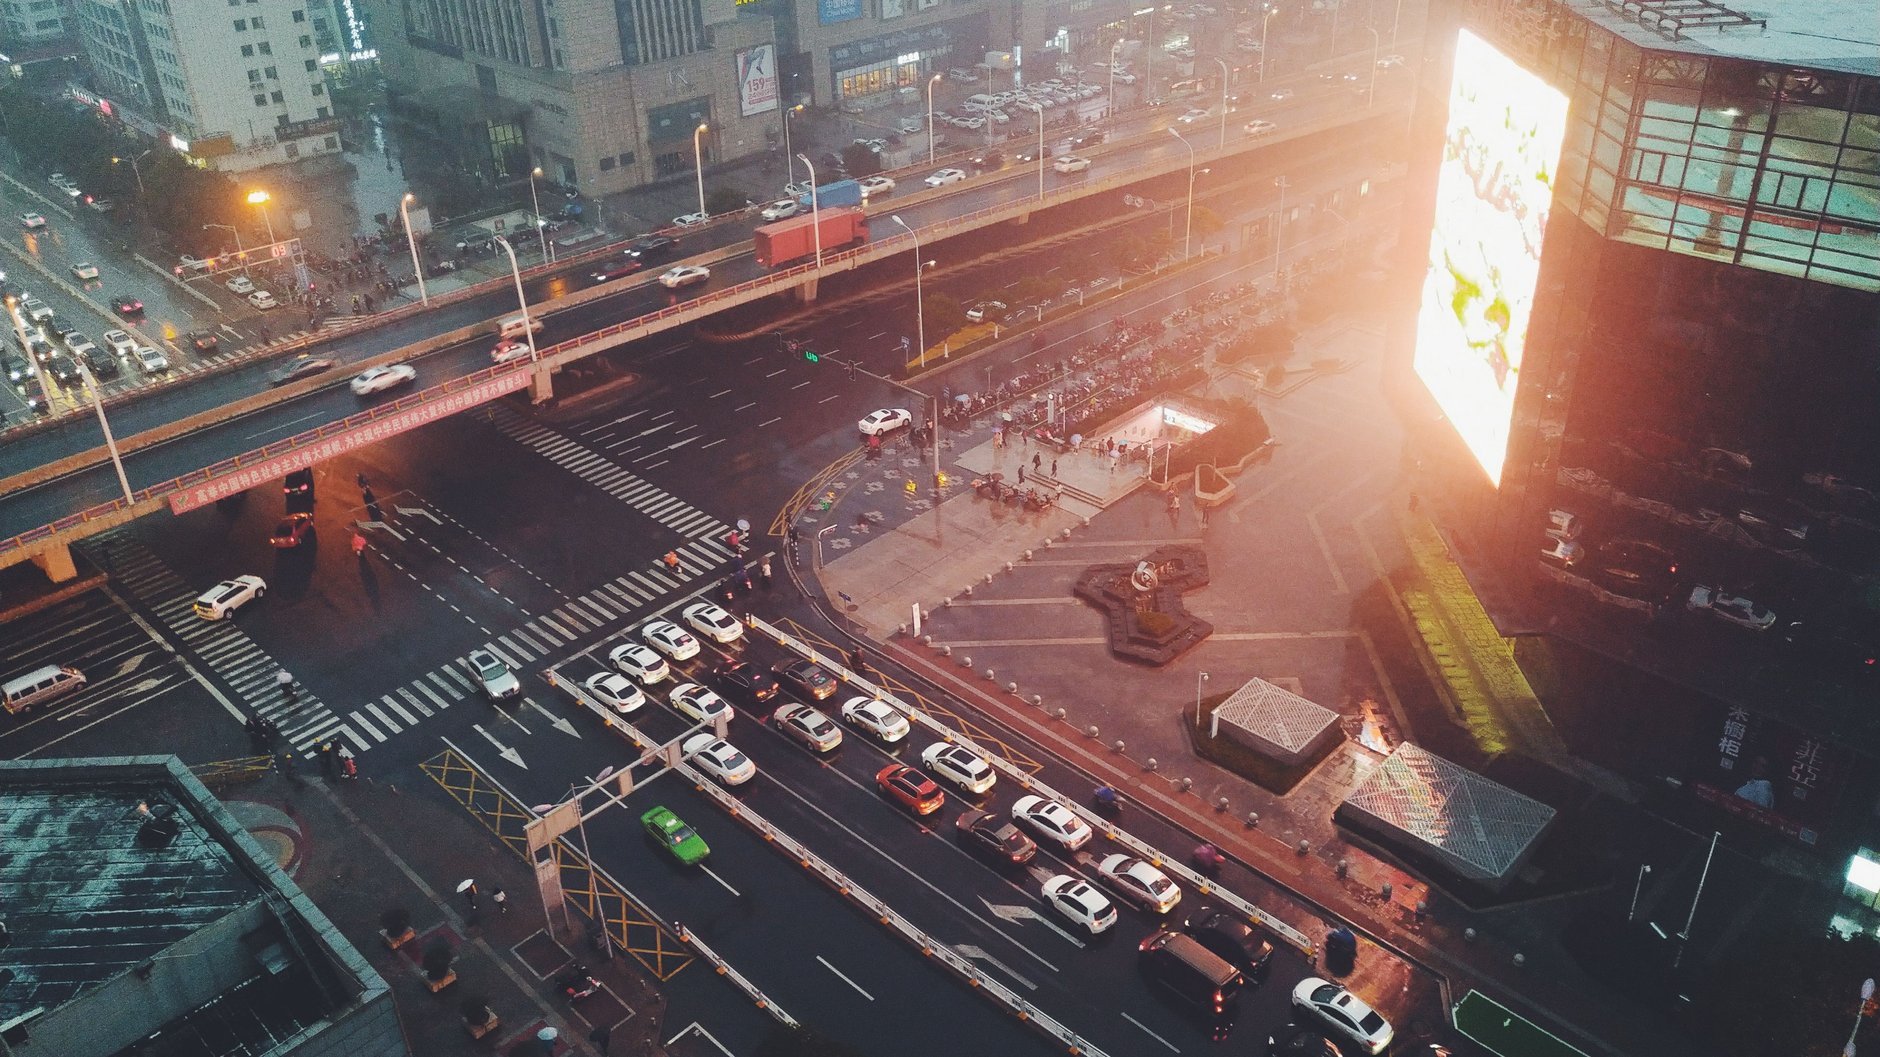
热成像无需光照,且能穿透雾、雨与眩光,检测层因此不再依赖天气条件:黑暗地下通道里的抛锚车、无照明过街上穿黑衣的行人、雾中逆行的电动车,都呈现同样干净的热特征。边缘 AI 对目标分类并上报事件——违停、行人闯入、逆行、排队溢出——附带热成像证据帧,可见光画面同步记录供复核。指挥中心的既有工作流程不变,改变的只是到达信息的可靠性。
红外方案带来的变化
- 检测不再看天吃饭。 试点点位的夜间与恶劣天气检出率升至与白天相差几个百分点以内;随后一个冬季的事故记录中,没有一起事件再等过路司机电话报案。
- 全天候响应提速。 夜间自动检测生效后,覆盖点位抛锚事件的平均派单时间从数分钟降到一分钟以内。
- 误报不再与真实事件抢注意力。 基于热成像的分类把夜间无效告警压掉三分之二以上,值班员重新信任告警队列。
- 照明改造被缩减。 试点结果输入全市规划:风险点位双光谱覆盖取代了原拟的走廊全线照明重建,成本只是零头。
机芯选型要点
路侧交通监测需要能在杆装距离分辨行人与骑行者、输出同步热成像与可见光码流供边缘分析直接消费、并能在龙门架上户外运行多年的双光谱单元。FUSION LV1225A 双波段成像模块正是为这类固定基础设施工况设计;需要在传感器端实现机载 AI 跟踪时,可搭配 NEXUS LV0619B 光电 AI 跟踪模组。走廊与路口部署模式见智慧城市应用页。
正在为智慧城市或公路项目构建全天候感知?联系我们的工程师,聊聊双光谱选型、边缘分析与杆顶集成。