Un centre de gestion du trafic vit de ses flux vidéo — jusqu’à ce que la lumière se gâte. La nuit, sous la pluie, dans le brouillard et sous le soleil rasant des heures de pointe, les caméras visibles se dégradent exactement quand la route est la plus dangereuse : les véhicules en panne deviennent des formes sombres, les piétons en vêtements foncés disparaissent, et la détection automatique d’incidents qui fonctionne à midi se met à manquer des événements au crépuscule.
Cette étude examine comment un projet pilote de ville intelligente a comblé cette lacune sur une artère urbaine très fréquentée en ajoutant des capteurs bispectraux thermique-visible avec IA embarquée — et ce que la détection 24 h/24 a changé pour le centre d’opérations.
Contexte du projet
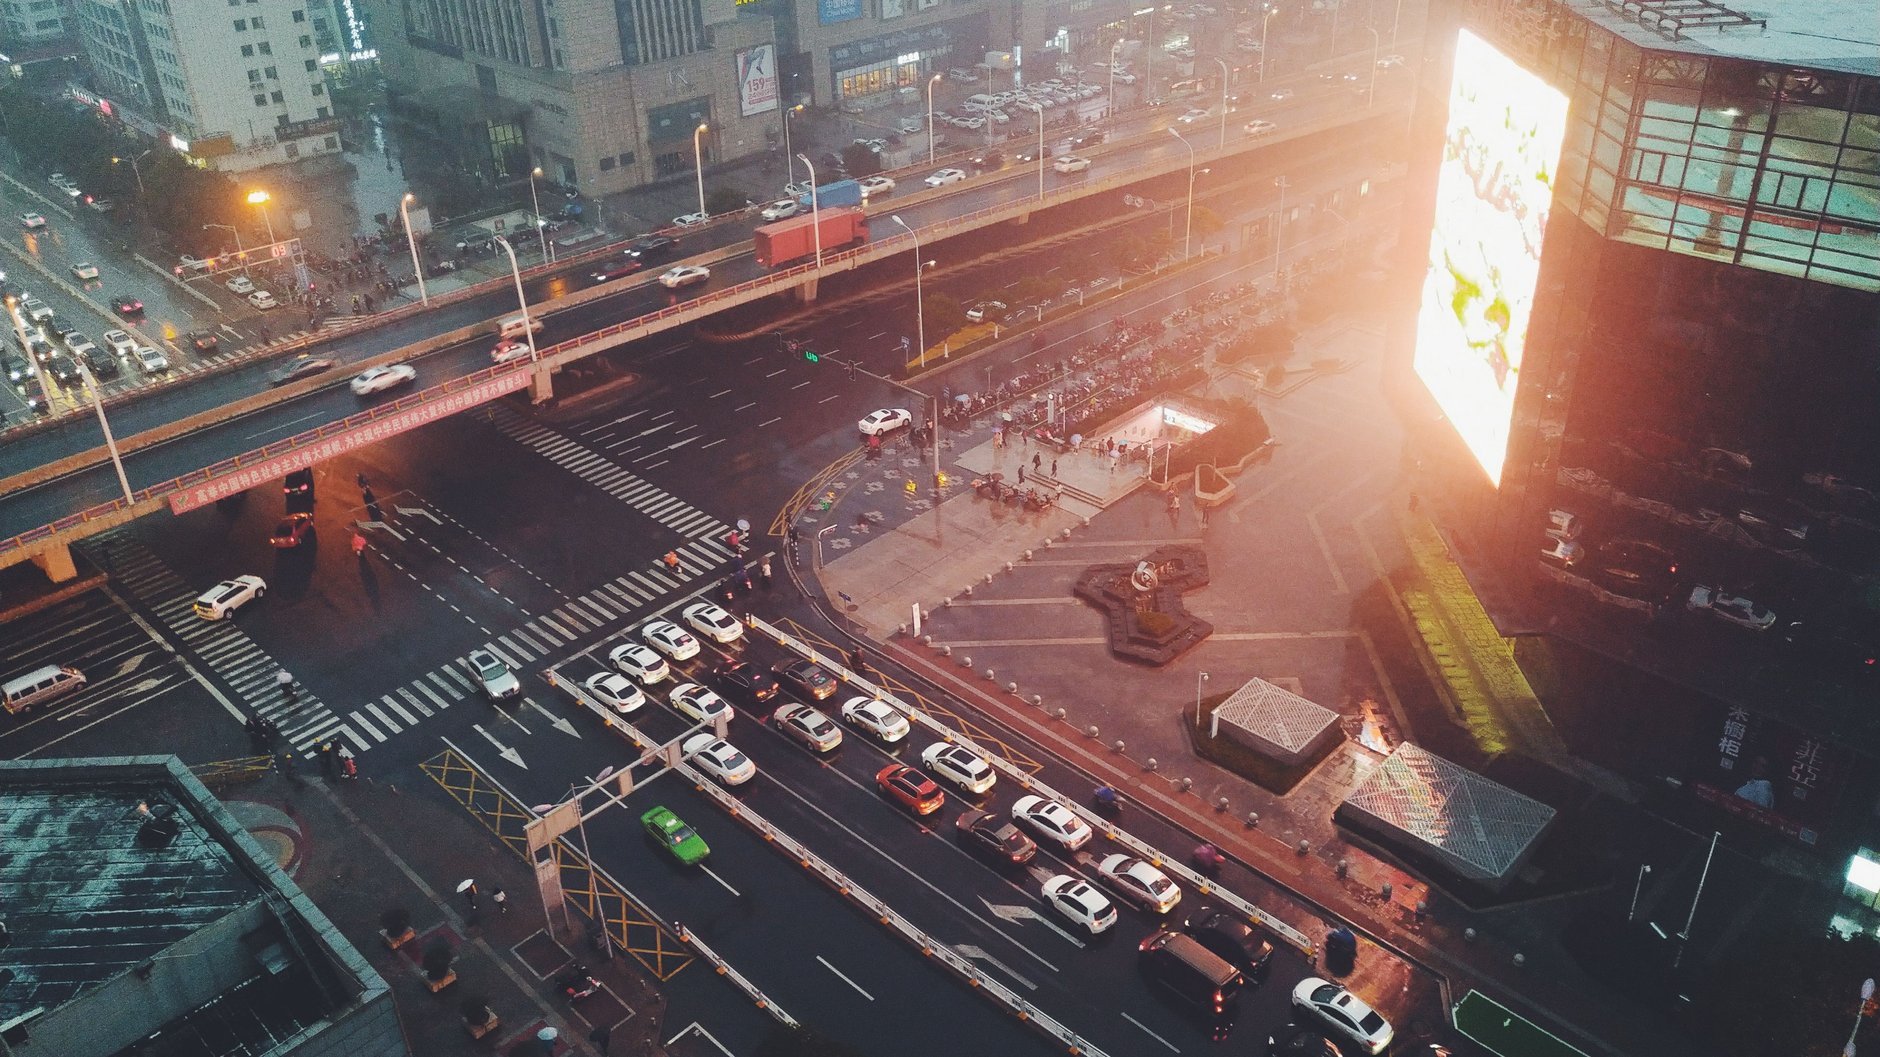
En 2024, l’autorité de circulation d’une capitale provinciale du centre de la Chine menait un pilote de ville intelligente sur un corridor de 14 kilomètres : six voies, neuf intersections majeures, une ligne de bus en site propre et un trafic de banlieue dense mêlant voitures, bus, vélos électriques et piétons. Le corridor comptait déjà plus d’une centaine de caméras visibles alimentant un centre d’opérations où la détection automatique signalait véhicules arrêtés, conducteurs à contresens et piétons sur la chaussée. Les angles morts du système étaient documentés en interne : les taux de détection chutaient nettement après la tombée de la nuit, la pluie forte et le brouillard hivernal rendaient de longues séquences vidéo inutilisables, et les fausses alertes nocturnes dues aux phares et aux ombres accaparaient l’attention des opérateurs. Deux incidents nocturnes graves cette année-là — une voiture en panne percutée dans le brouillard et un piéton heurté sur un passage non éclairé — n’avaient été détectés que par les appels d’automobilistes de passage. L’autorité a financé une mise à niveau bispectrale : des unités thermique-visible avec analyse IA embarquée aux emplacements les plus à risque du corridor.
Les limites de l’approche traditionnelle
- Les caméras visibles sont des capteurs de beau temps. Nuit, brouillard, pluie et éblouissement par les phares attaquent tous le même canal unique dont dépendent les algorithmes ; les statistiques de couverture étaient excellentes sur le papier et médiocres dans les journaux d’incidents.
- Le risque se concentre exactement quand les caméras sont les plus faibles. Aube, crépuscule et nuit concentrent une part disproportionnée des incidents graves — précisément les heures où la détection visible seule est la moins fiable.
- Les fausses alertes nocturnes apprennent aux opérateurs à ignorer les alarmes. Halos de phares, ombres mobiles et vapeur généraient tant d’événements parasites que les vraies alertes concurrençaient le bruit.
- Ajouter de l’éclairage public n’est pas scalable. Éclairer le corridor au niveau requis par les caméras signifiait recâbler neuf intersections et des années de budget — et cela échoue quand même dans le brouillard.
La solution d’imagerie thermique
Le pilote a installé des unités bispectrales de surveillance du trafic aux neuf intersections et six points chauds intermédiaires identifiés par l’historique des incidents. Chaque unité combine sur une seule puce un canal LWIR haute résolution et un canal visible, avec l’IA en périphérie : le canal thermique détecte les usagers par leur signature thermique — véhicules, piétons, vélos électriques — tandis que le canal visible ajoute couleur et contexte pour les opérateurs.
Comme l’imagerie thermique n’a besoin d’aucune lumière et voit à travers brouillard, pluie et éblouissement, la couche de détection cesse de dépendre des conditions : un véhicule en panne dans un passage souterrain sombre, un piéton en noir sur un passage non éclairé, un vélo électrique à contresens dans le brouillard présentent la même signature thermique nette. L’IA embarquée classe les cibles et remonte des événements — véhicule arrêté, piéton sur chaussée, contresens, dépassement de file — avec la trame thermique de preuve, le canal visible étant enregistré en parallèle pour vérification. Le centre a conservé ses flux de travail existants ; seule la fiabilité de ce qui arrivait a changé.
Ce que la solution thermique a changé
- La détection a cessé de suivre la météo. Les taux de détection de nuit et par mauvais temps aux emplacements instrumentés sont remontés à quelques points des performances diurnes ; l’hiver suivant, aucun événement du corridor n’a attendu l’appel d’un automobiliste.
- Les délais d’intervention ont chuté jour et nuit. Avec la détection automatique de nuit, le délai moyen d’envoi pour les véhicules arrêtés est passé de minutes à moins d’une minute aux emplacements couverts.
- Les fausses alertes ne concurrencent plus les vrais événements. La classification thermique a réduit les alertes nocturnes parasites de plus des deux tiers, et les opérateurs déclarent refaire confiance à la file d’alertes.
- Le projet d’éclairage a été déscopé. Les résultats du pilote ont alimenté le plan municipal : la couverture bispectrale des points à risque a remplacé la reconstruction d’éclairage sur tout le corridor, pour une fraction du coût.
Notes de sélection des modules
La surveillance routière exige une unité bispectrale capable de résoudre piétons et cyclistes à distance de montage sur poteau, de diffuser des flux thermique et visible synchronisés exploitables par l’analytique embarquée, et de survivre des années en extérieur sur portique. Le module d’imagerie dual-band FUSION LV1225A est conçu pour cette infrastructure fixe ; pour l’IA de suivi au capteur, associez-le au module EO/IR de suivi IA NEXUS LV0619B. Voir la page d’application ville intelligente pour les schémas de déploiement en corridor et intersection.
Vous intégrez une détection toutes conditions dans un projet de ville intelligente ou d’autoroute ? Parlez à nos ingénieurs du choix bispectral, de l’analytique embarquée et de l’intégration en haut de mât.