Подземные кабельные тоннели — это всё, что людям не нравится в инспекционных маршрутах: длинные, узкие, влажные, плохо освещённые и полные высоковольтных муфт под напряжением, рядом с которыми стоять не хочется. И при этом именно муфты и окончания в этих тоннелях — место, где тепловые аномалии проявляются первыми: нагревающаяся кабельная муфта — самое раннее и самое дешёвое предупреждение, которое может получить оператор сети.
В этом кейсе рассматривается энергокомпания, которая перевела патрулирование тоннеля с пешего экипажа из двух человек на рельсовый инспекционный робот с тепловизионной камерой, построенной на OEM-ядре.
Предыстория проекта
В 2023 году провинциальная сетевая компания Восточного Китая подвела итог по городской кабельной сети: 38 км тоннелей 110 и 220 кВ под центром города, обслуживаемых пешими бригадами по два человека. Полный маршрут занимал три дня — визуальный осмотр каждой муфты и оконцевания плюс портативная камера — и повторялся ежемесячно; для самых старых участков служба безопасности уже считала этого недостаточно. Компания опробовала рельсового робота на самой старой петле длиной 4,5 км.
Недостатки традиционного подхода
Против пешего патруля работала обычная арифметика. Тоннель тянулся на несколько километров; тщательный тепловизионный проход пешком занимал большую часть дня, поэтому случался в лучшем случае раз в месяц. Среда тоже сопротивлялась: в тёмном тоннеле изображение ручной камеры полностью зависит от наводки и твёрдости рук оператора, а письменный журнал фиксировал горстку точечных измерений на муфту вместо полной тепловой картины муфты.
Главное — интервал был неправильным. Кабельные муфты, начинающие деградировать, могут пройти путь от «тёплой» до «отказавшей» меньше чем за месячный цикл — слабым звеном стал график патрулей, а не оборудование.
Тепловизионное решение
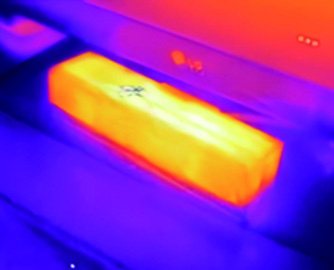
Производитель робота интегрировал компактный тепловизионный модуль — радиометрическое LWIR-ядро в паре с подходящей видимой камерой — на поворотную головку рельсового шасси. В каждом рейсе робот останавливается в запрограммированных позициях напротив каждого муфтового отсека, поворачивается к каждому окончанию и записывает тепловые и видимые кадры с метаданными позиции. Радиометрические данные передаются в диспетчерский центр по волоконной сети тоннеля.
Поскольку остановки и углы запрограммированы, каждая муфта снимается из одной и той же позиции в каждом рейсе. Эта воспроизводимость — тихая суперсила системы: ПО мониторинга может сравнивать сегодняшнюю муфту с той же муфтой недельной давности пиксель к пикселю и отмечать дрейф, который не раскрыл бы ни один отдельный снимок.
Что изменило тепловизионное решение
- От ежемесячно к ежедневно. Тоннель теперь получает полный тепловизионный проход по расписанию — или по запросу после сетевого события.
- Сравнимые данные. Фиксированные точки съёмки делают анализ трендов осмысленным; тревоги строятся на изменении, а не только на порогах.
- Люди вне тоннеля. Экипажи входят для обслуживания, а не для измерений — улучшение безопасности не меньше, чем эффективности.
Примечания по выбору модуля
Полезная нагрузка робота ограничена по SWaP: ядро должно быть малым, лёгким, малопотребляющим и комфортно чувствовать себя на движущейся платформе. LWIR-ядро SPECTRA L06A 640×512 — рабочий выбор для инспекции муфт и окончаний; двухдиапазонные конструкции вроде FUSION LV0625A объединяют тепловой и видимый каналы в одной полезной нагрузке. Дополнительные схемы интеграции см. на странице мобильной робототехники.
Строите тепловизионную полезную нагрузку для инспекционного робота? Поговорите с нашими инженерами о ядрах, интерфейсах и поддержке интеграции на уровне полезной нагрузки.