أنفاق الكابلات تحت الأرض تجمع كل ما يكرهه الناس في مسارات الفحص: طويلة وضيقة ورطبة وضعيفة الإضاءة، وممتلئة بوصلات جهد عالٍ مغذاة لا تفضل الوقوف بجوارها. ومع ذلك، فإن الوصلات والأطراف في تلك الأنفاق هي بالضبط حيث تعلن الشذوذات الحرارية عن نفسها أولًا — فوصلة كابل آخذة في الاحترار هي أقدم وأرخص تحذير يمكن لمشغل شبكة الحصول عليه.
تغطي هذه الحالة شركة مرافق نقلت دوريات النفق من طاقم مشاة من شخصين إلى روبوت فحص موجّه على سكة يحمل كاميرا حرارية مبنية حول نواة OEM.
خلفية المشروع
في عام 2023، أجرت شركة شبكة كهرباء إقليمية في شرق الصين جردًا لشبكة الكابلات الحضرية: 38 كم من أنفاق 110 و220 كيلوفولت تحت وسط المدينة، تدور فيها فرق مشاة من شخصين. كانت الجولة الكاملة تستغرق ثلاثة أيام، وتغطي كل وصلة ونهاية طرفية بصريًا وبكاميرا محمولة، وتتكرر شهريًا — وتيرة رأى مكتب السلامة أنها غير كافية لأقدم المقاطع. فجرّبت الشركة روبوت فحص موجّهًا على سكة في أقدم حلقة بطول 4.5 كم.
حدود النهج التقليدي
كانت الحسابات المعتادة تعمل ضد دورية المشاة. يمتد النفق كيلومترات عدة؛ وكانت الطلعة الحرارية الدقيقة سيرًا تستغرق معظم اليوم، فلا تحدث إلا شهريًا في أفضل الأحوال. وكانت البيئة تقاوم أيضًا: في نفق مظلم، تعتمد صورة الكاميرا المحمولة كليًا على تصويب المشغل وثباته، ولا يلتقط السجل المكتوب سوى حفنة قراءات نقطية لكل وصلة بدلًا من صورتها الحرارية الكاملة.
والأهم من ذلك، كانت الفترة الزمنية خاطئة. فوصلات الكابلات التي تبدأ بالتدهور يمكن أن تعبر من «دافئة» إلى «متعطلة» في أقل من دورة شهرية — لقد أصبح جدول الدوريات، لا المعدات، هو الحلقة الأضعف.
حل التصوير الحراري
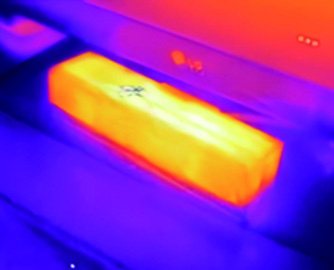
دمج صانع الروبوت وحدة حرارية مدمجة — نواة LWIR إشعاعية مع كاميرا مرئية مطابقة — على رأس متحرك أفقيًا وعموديًا فوق هيكل موجّه على سكة. وفي كل طلعة، يتوقف الروبوت عند مواضع مبرمجة مقابل كل حجرة وصلات، ويدور نحو كل طرف، ويسجل الإطارات الحرارية والمرئية مع بيانات الموضع الوصفية. وتُبث البيانات الإشعاعية إلى مركز التحكم عبر شبكة النفق الليفية.
ولأن التوقفات والزوايا مبرمجة، تُصور كل وصلة من الموضع نفسه في كل طلعة. هذه القابلية للتكرار هي القوة الخارقة الصامتة للنظام: يستطيع برنامج المراقبة مقارنة وصلة اليوم بالوصلة نفسها الأسبوع الماضي، بكسلًا ببكسل، ويعلّم انحرافًا لا تكشفه أي صورة مفردة.
ما الذي غيّره الحل الحراري
- من شهري إلى يومي. يحصل النفق الآن على طلعة حرارية كاملة في جولة مجدولة — أو عند الطلب بعد حدث على الشبكة.
- بيانات قابلة للمقارنة. تجعل نقاط الرصد الثابتة تحليل الاتجاهات ذا معنى؛ فالإنذارات مبنية على التغير، لا على العتبات وحدها.
- الناس خارج النفق. تدخل الفرق للصيانة، لا للقياس — تحسن في السلامة بقدر ما هو في الكفاءة.
ملاحظات اختيار الوحدة
حمولات الروبوتات مقيدة بالحجم والوزن والطاقة (SWaP): يجب أن تكون النواة صغيرة وخفيفة ومنخفضة الاستهلاك ومرتاحة على منصة متحركة. نواة SPECTRA L06A 640×512 LWIR هي الخيار الأساسي لفحص الوصلات والأطراف؛ وتجمع التصاميم ثنائية النطاق مثل FUSION LV0625A القناتين الحرارية والمرئية في حمولة واحدة. راجع صفحة تطبيق الروبوت المتنقل لمزيد من أنماط التكامل.
هل تبني حمولة حرارية لروبوت فحص؟ تحدث إلى مهندسينا حول النوى والواجهات ودعم التكامل على مستوى الحمولة.