В поиске пропавшего человека самое важное число — время с момента последнего контакта: каждый час расширяет район поиска, а в холодную погоду сужает окно, в котором находка — это спасение, а не извлечение. При этом традиционный поисковый инструментарий хуже всего работает ровно тогда, когда ставки растут: темнота останавливает и наземные группы, и вертолёты, а человек под кронами или лежащий в мёртвой зоне почти невидим для цепочки фонарей.
Этот кейс показывает, как районная спасательная служба построила ночной поиск вокруг дронов с тепловизорами — и что это сделало со статистикой результатов.
Предыстория проекта
В 2024 году служба экстренного реагирования уезда на востоке Китая — холмистая лесистая местность, популярная у туристов выходного дня, со стареющим сельским населением — проанализировала два года заявок о пропавших. Картина была неприятной: около тридцати поисков в год, медианная длительность более пяти часов, а самые долгие и тяжёлые случаи концентрировались ночью. На восемь наземных групп был один тепловизионный монокуляр, а поддержка вертолёта провинциального флота стоила дорого, зависела от погоды и — главное — была недоступна после темна. Служба профинансировала дроновую поисковую группу: два мультикоптера с радиометрическими тепловизионными полезными нагрузками, четыре обученных пилота-оператора и стандартную процедуру ночного поиска.
Недостатки традиционного подхода
- Темнота останавливает поиск. Наземные группы с фонарями проходят несколько гектаров в час, а ночью на сложном рельефе ползут со скоростью улитки; после полуночи операции рутинно приостанавливались до рассвета — именно тогда, когда часы гипотермии идут быстрее всего.
- Фонари видят свет, а не людей. Человек, лежащий во впадине, под упавшим деревом или в густом кустарнике, ничего не отражает; группы проходили в метрах от искомых, не замечая их.
- Вертолёты редки и привязаны ко дню. Провинциальный вертолёт не мог летать ночью над такой местностью, а его дневная доступность означала, что поиски ждали, а не начинались.
- Район растёт, пока вы организуетесь. Каждый час на сбор групп и техники — это час расширения круга идущего человека и ухудшения состояния неподвижного.
Тепловизионное решение
Дроны несут радиометрическую LWIR-нагрузку — тепловизионное ядро 640×512 на стабилизированном подвесе в паре с видимой камерой для дневного подтверждения. Человек — сильный тепловой излучатель на фоне холодной ночной земли: стоя, на корточках или лёжа, он виден яркой подписью с сотен метров, под лёгким пологом, в морось и приземный туман, перед которыми бессильны фонари.
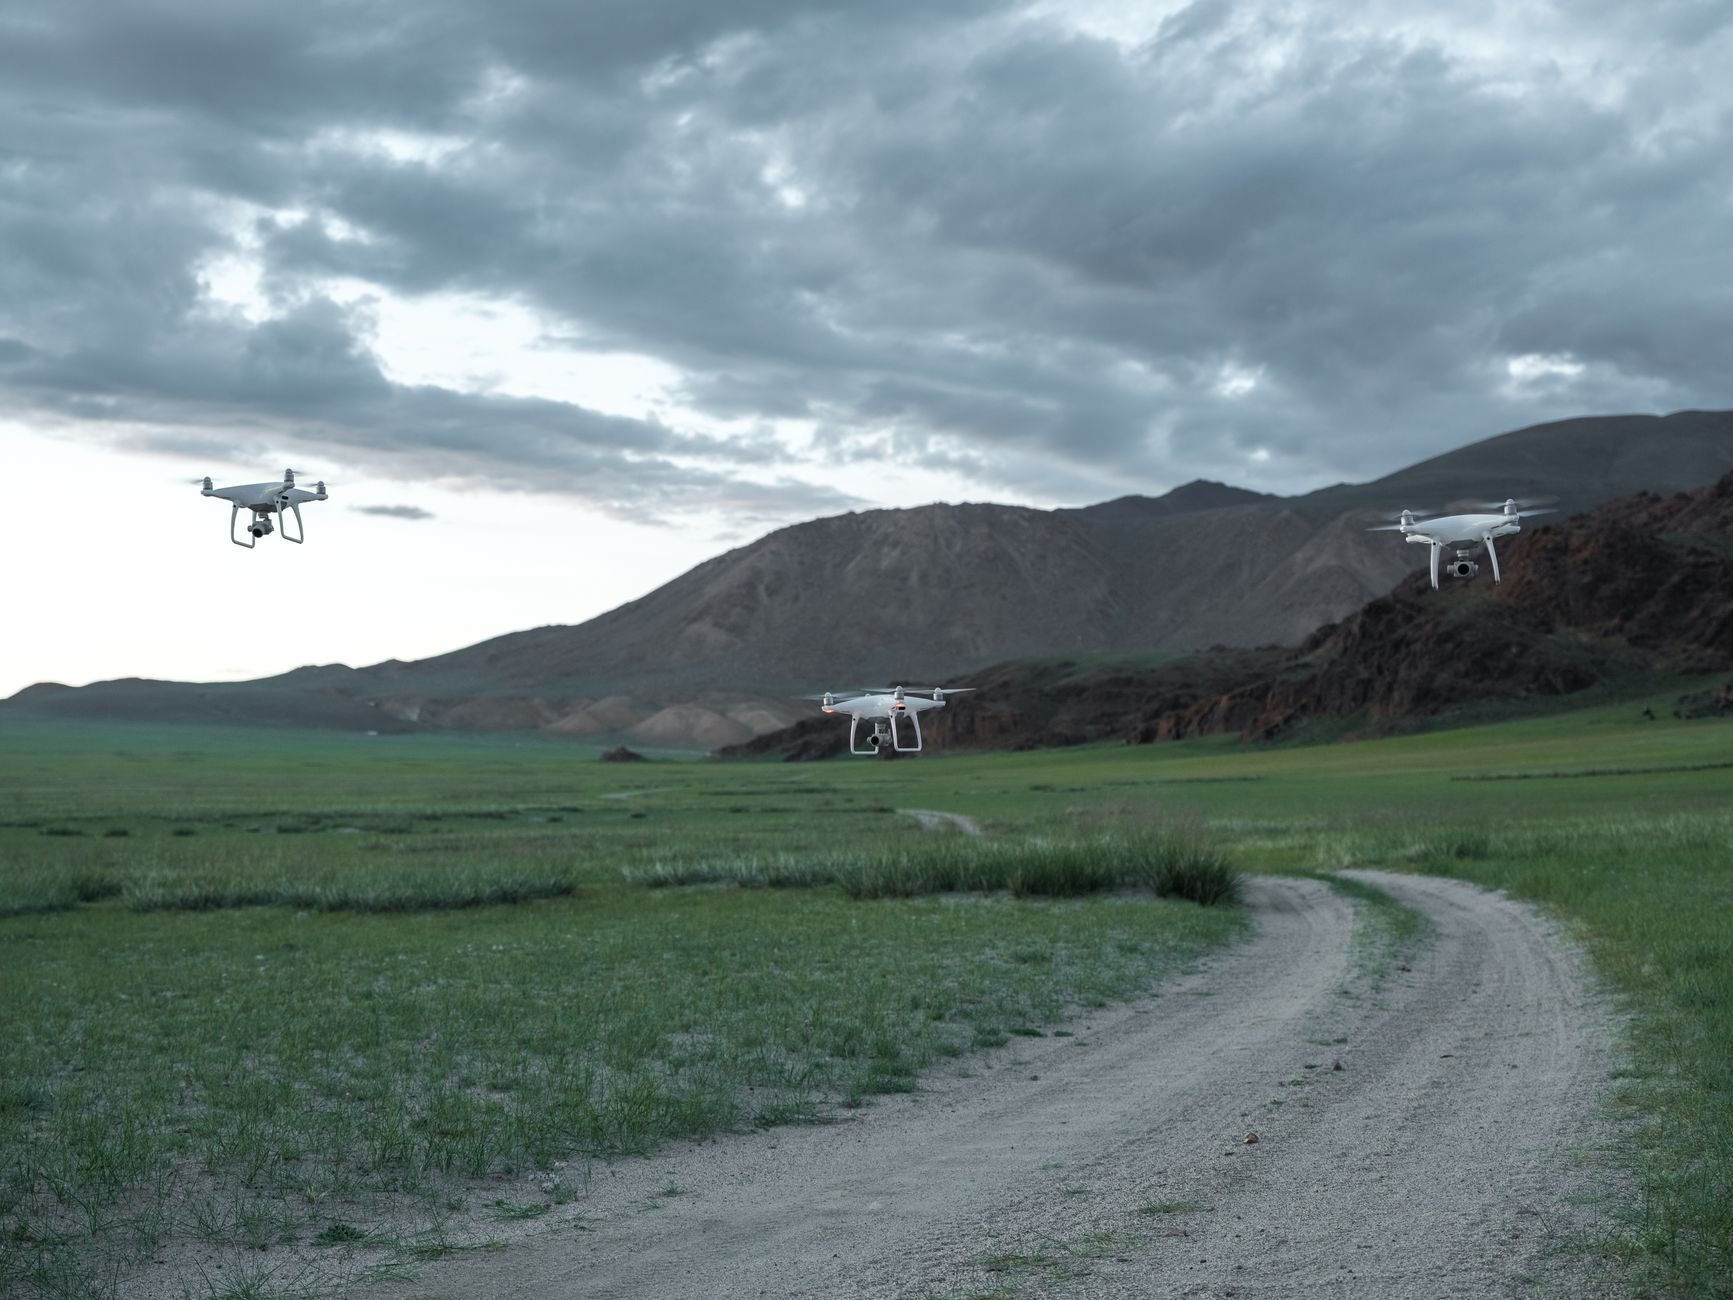
Стандартная процедура вылетает в течение тридцати минут после звонка: один дрон идёт «газонокосильным» маршрутом над районом вероятности, пока оператор просматривает тепловой поток на большом экране в командном пункте; второй дежурит для подтверждения и зависания над находками. Каждая детекция отмечается координатами и передаётся по радио ближайшей наземной группе с маршрутом выхода. Поскольку кадры радиометрические, оператор в реальном времени настраивает палитры и температурные окна — растягивая контраст на слабой подписи, которую стоп-кадр пропустил бы.
Что изменило тепловизионное решение
- Время поиска рухнуло. За первый год медианное время обнаружения в поисках с дронами упало с пяти с лишним часов до полутора; ночные поиски, раньше самые тяжёлые, теперь часто самые быстрые.
- Ночь стала преимуществом. Холодная ночная земля максимизирует тепловой контраст — лучшие детекции случаются в те часы, когда старая процедура приостанавливала операции.
- Два спасения, которые ждали бы утра. Два зимних случая — пожилой человек с деменцией и травмированный турист — были найдены после полуночи в условиях, где следующее утро было бы слишком поздним.
- Покрытие на человека выросло кратно. Экипаж из двух человек за один вылет очищает то, на что цепи из двадцати человек требовались часы; наземные группы теперь заняты доступом и эвакуацией, а не прочёсыванием.
Примечания по выбору модуля
Поисковые нагрузки требуют радиометрического LWIR-ядра с достаточным числом пикселей, чтобы человеческая подпись была однозначной с поисковой высоты, малым весом ради времени полёта и живым радиометрическим потоком, с которым может работать оператор. Ядро LWIR SPECTRA L06T2 640×512 — стандартный поисковый выбор; когда критичен вес, ядро SPECTRA L04T 384×288 меняет пиксели на время полёта. Схемы нагрузок и процедур — на странице применения поиска и спасания.
Строите дроновую поисковую группу или оснащаете спасательную службу? Поговорите с нашими инженерами о выборе ядра, оптики и интеграции нагрузки.